Droni con sensori tattili: come TU Delft ha insegnato ai robot volanti ad atterrare sui rami degli alberi
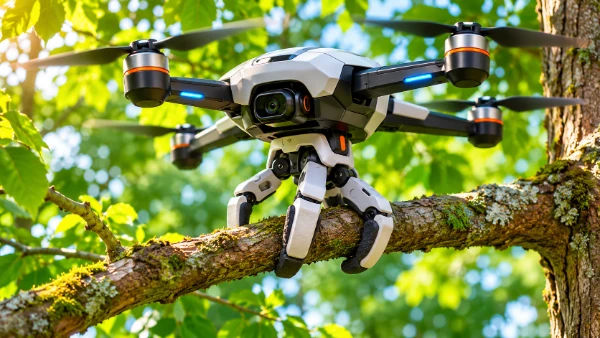
Atterrare su un ramo sottile è un movimento abituale per molti uccelli, ma rappresenta una sfida complessa per i robot volanti. I ricercatori della Delft University of Technology (TU Delft), nei Paesi Bassi, hanno sviluppato un drone sperimentale capace di utilizzare il tatto per individuare una posizione adatta all’atterraggio e aggrapparsi a un ramo. Anziché affidarsi esclusivamente alle informazioni visive, il velivolo impiega una mano robotica a tre dita dotata di sensori tattili. Questi sensori rilevano il contatto fisico, consentendo al drone di correggere la propria posizione e chiudere le dita attorno a un oggetto. La ricerca, pubblicata nell’agosto 2026, dimostra come l’interazione fisica possa migliorare gli atterraggi autonomi quando la posizione o l’orientamento di un bersaglio sono incerti. Il progetto apre inoltre nuove prospettive per i robot aerei impiegati nell’osservazione ambientale, nell’ispezione delle infrastrutture e in altre attività nelle quali rimanere costantemente in volo comporterebbe un inutile consumo di energia.
Perché TU Delft ha sviluppato un drone capace di atterrare utilizzando il tatto
La maggior parte dei quadricotteri commerciali è progettata per decollare e atterrare su superfici relativamente piane e prive di ostacoli. Un ambiente forestale presenta condizioni completamente diverse. I rami degli alberi hanno spessori differenti, crescono con inclinazioni imprevedibili e sono spesso circondati da foglie o rametti più piccoli. Anche quando un velivolo individua un punto adatto all’atterraggio, avvicinarsi con precisione può risultare difficile. Una telecamera può fornire informazioni utili a distanza, ma il meccanismo robotico di presa può ostacolarne la visuale durante l’avvicinamento finale. Anche piccoli errori nella stima della posizione del ramo possono quindi impedire al drone di agganciarsi saldamente.
Il volo continuo richiede inoltre una quantità considerevole di energia. Un velivolo multirotore deve mantenere le eliche in movimento per restare fermo in aria, anche quando il suo unico compito consiste nell’osservare una determinata area. Questo limite diventa particolarmente importante nel monitoraggio ambientale, dove le misurazioni utili possono richiedere lunghi periodi di osservazione dallo stesso punto. Un drone capace di agganciarsi a un albero o a un’altra struttura sopraelevata potrebbe spegnere i motori di propulsione e continuare a utilizzare alcuni strumenti di bordo. Una soluzione del genere potrebbe rendere determinate missioni di osservazione più efficienti dal punto di vista energetico, a condizione che la procedura di atterraggio non richieda a sua volta un consumo eccessivo.
La ricerca di TU Delft è stata condotta da Anton Bredenbeck, Anish Jadoenathmisier e Salua Hamaza presso il BioMorphic Intelligence Lab dell’università. Il loro studio, pubblicato nell’agosto 2026 sulla rivista scientifica npj Robotics, ha esaminato la possibilità di utilizzare il contatto fisico per compensare informazioni imprecise sulla posizione di un obiettivo di atterraggio. I ricercatori hanno sviluppato un meccanismo di presa antropomorfo dotato di recettori tattili morbidi e lo hanno integrato in un sistema aereo. Invece di richiedere al velivolo di conoscere con esattezza la posizione di un ramo prima dell’avvicinamento, il metodo permette al drone di migliorare progressivamente la propria stima attraverso contatti successivi e movimenti controllati.
Come le zampe degli uccelli hanno ispirato la mano robotica a tre dita
Gli uccelli costituiscono un esempio utile di come gli animali volanti interagiscano con superfici strette e irregolari. Durante l’atterraggio, le zampe consentono loro di adattarsi alla forma e all’orientamento del ramo. Il contatto fisico fornisce informazioni che aiutano a completare le ultime fasi del movimento. I ricercatori di TU Delft hanno applicato un principio simile al proprio velivolo, sviluppando una mano robotica capace di rilevare il contatto e contribuire alla guida dell’atterraggio. L’obiettivo non era riprodurre ogni caratteristica delle zampe degli uccelli, ma introdurre una capacità analoga di reagire agli oggetti attraverso il tatto, senza dipendere esclusivamente dai sensori che rilevano l’ambiente a distanza.
La mano sperimentale possiede tre dita articolate, ciascuna suddivisa in tre segmenti. Le aree di contatto sono rivestite con morbidi cuscinetti in silicone, che aumentano l’attrito e permettono al meccanismo di adattarsi a superfici di forme differenti. Le dita sono inoltre progettate per rimanere naturalmente chiuse grazie a un sistema basato su molle. Un meccanismo a tendini consente di aprirle quando necessario, rendendo possibile avvicinarsi a un obiettivo, stabilire il contatto e assicurare la presa. Questa configurazione meccanica è importante perché, dopo un atterraggio riuscito, la mano non ha bisogno di un’alimentazione elettrica continua soltanto per mantenere le dita chiuse.
I ricercatori hanno combinato questo meccanismo di presa con un sistema di controllo che considera il contatto una fonte di informazioni. Inizialmente, il drone può avvicinarsi a un ramo basandosi su una stima imperfetta della sua posizione. Quando una delle dita tocca l’oggetto, il sistema riceve nuove informazioni sulla posizione effettiva del ramo. Ulteriori regolazioni e contatti contribuiscono a migliorare l’allineamento, finché la mano non riesce a chiudersi saldamente. Questo approccio si distingue dai metodi di atterraggio che richiedono di raggiungere con grande precisione una posizione prestabilita. Il robot può invece correggere i propri movimenti durante l’interazione, rendendo la procedura più tollerante rispetto agli errori di posizionamento.
Come i sensori tattili permettono al drone di individuare e afferrare un ramo
La mano robotica contiene nove sensori tattili, uno integrato in ciascun segmento delle dita. Il loro funzionamento si basa su elettrodi di rame collocati sotto superfici morbide in silicone. Il contatto modifica il comportamento elettrico del materiale sensibile, permettendo al sistema di riconoscere quando una determinata parte della mano tocca un oggetto. Questi recettori non sono telecamere in miniatura e non producono immagini dettagliate dell’ambiente circostante. Forniscono informazioni sul contatto che diventano utili quando vengono combinate con le posizioni note delle dita e con i movimenti del velivolo.
Quando un segmento di un dito tocca un ramo, il sistema di controllo può determinare la posizione approssimativa del punto di contatto rispetto alla mano. Ulteriori rilevazioni provenienti da segmenti differenti forniscono altre informazioni sulla posizione e sull’orientamento dell’obiettivo. Il drone può quindi modificare i propri movimenti per migliorare l’allineamento tra il meccanismo di presa e l’oggetto. Raccogliendo più misurazioni di contatto, invece di dipendere da una sola stima iniziale, il sistema riesce a individuare progressivamente una posizione più adatta all’aggancio. Questo principio è particolarmente utile quando il ramo non si trova esattamente nel punto previsto dal velivolo.
Il rilevamento tattile permette inoltre di affrontare un limite della navigazione basata sulle immagini. Le telecamere funzionano bene quando le caratteristiche rilevanti di un oggetto rimangono visibili, ma un ramo può essere parzialmente nascosto dalla vegetazione o dallo stesso meccanismo di presa. Le condizioni di illuminazione e la somiglianza visiva tra rami vicini possono introdurre ulteriori incertezze. Il tatto fornisce informazioni direttamente nel punto di interazione e non richiede una visuale libera della superficie di contatto. Ciò non significa che la navigazione visiva diventi superflua per tutte le missioni aeree. Il sistema offre piuttosto al velivolo un metodo aggiuntivo per correggere la propria posizione durante la fase finale dell’atterraggio.
Che cosa succede durante un tentativo di atterraggio autonomo
La procedura di atterraggio inizia con una posizione stimata dell’obiettivo. Il velivolo si avvicina al punto previsto ed esegue una ricerca controllata, aprendo e chiudendo contemporaneamente le dita. I ricercatori hanno utilizzato un movimento a forma di otto per aiutare la mano a incontrare il bersaglio nonostante gli errori nella stima iniziale della posizione. Quando un dito tocca l’oggetto, i sensori tattili registrano il contatto. Il sistema può quindi utilizzare queste informazioni per modificare la propria posizione e continuare a cercare un allineamento adeguato, anziché procedere senza correzioni verso le coordinate originariamente previste.
Man mano che il drone stabilisce nuovi punti di contatto, perfeziona la stima dell’orientamento del ramo e cerca di ottenere una presa stabile. Le tre dita offrono diverse superfici attraverso le quali la mano può interagire con l’oggetto. Quando il sistema di controllo determina che l’aggancio è sicuro, il velivolo può interrompere la spinta delle eliche e rimanere sostenuto dal meccanismo di presa. Le dita assistite dalle molle contribuiscono a mantenere l’aggancio senza richiedere un’alimentazione continua del meccanismo. Questa capacità di restare fermo grazie al sostegno meccanico è una delle principali ragioni per cui l’atterraggio sui rami potrebbe rivelarsi utile nelle future missioni di monitoraggio aereo.
La procedura prevede anche una risposta di recupero quando un tentativo di presa non riesce. Invece di considerare ogni contatto come un atterraggio completato, il velivolo può tornare a una posizione di volo stazionario sicura e tentare un nuovo avvicinamento. Le informazioni raccolte durante le interazioni precedenti possono contribuire a migliorare il posizionamento nei tentativi successivi. Questo aspetto è importante perché i rami non sono oggetti uniformi e il primo contatto può verificarsi con un’angolazione inadatta. Il sistema combina quindi esplorazione, regolazione e presa in un’unica procedura di atterraggio. Il suo scopo non è semplicemente toccare un ramo, ma stabilire un aggancio sufficientemente affidabile da sostenere il velivolo dopo lo spegnimento delle eliche.
Che cosa hanno dimostrato gli esperimenti del 2026 e quali applicazioni potrebbe avere questa tecnologia
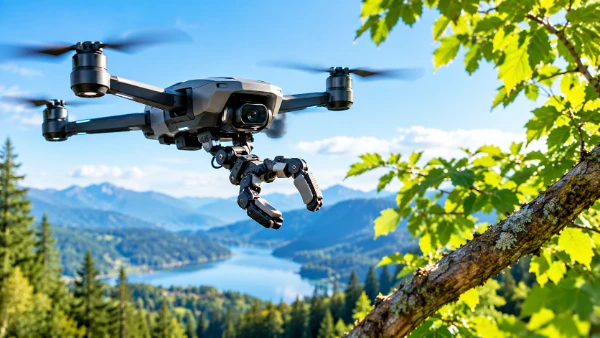
Il gruppo di TU Delft ha valutato il proprio metodo attraverso simulazioni ed esperimenti di volo reali. Nelle condizioni di simulazione esaminate, il sistema ha raggiunto una percentuale di successo nell’aggancio superiore al 99%, anche quando venivano introdotti errori considerevoli nella posizione e nell’orientamento stimati dell’obiettivo. I ricercatori hanno analizzato incertezze di posizionamento fino a 0,6 metri ed errori angolari fino a 50 gradi. Questi risultati dimostrano la capacità del metodo di compensare informazioni iniziali imprecise negli scenari sperimentali considerati. Non significano, tuttavia, che il drone sia in grado di atterrare con successo sul 99% dei rami incontrati in una foresta naturale, dove numerosi altri fattori possono influenzare il risultato.
I ricercatori hanno inoltre condotto 26 prove di volo reali utilizzando strutture differenti e stime volutamente imprecise delle loro posizioni. Questi test hanno dimostrato che il feedback tattile può aiutare il velivolo a individuare un oggetto e stabilire una presa nonostante l’incertezza durante l’avvicinamento. Gli esperimenti hanno anche evidenziato i limiti di un approccio basato esclusivamente su una stima fissa della geometria del bersaglio. Quando tale stima è errata, dirigere semplicemente un meccanismo di presa verso la posizione prevista può non essere sufficiente. Un metodo basato sul contatto può raccogliere nuove informazioni durante la manovra e utilizzarle per correggere i movimenti del drone. Le dimostrazioni riportate rimangono comunque esperimenti controllati e non costituiscono una prova di funzionamento abituale in ambienti esterni privi di restrizioni.
Il monitoraggio ambientale rappresenta una delle applicazioni potenziali più interessanti. Un drone dotato di strumenti adeguati potrebbe raggiungere un punto di osservazione sopraelevato, afferrare un ramo e raccogliere informazioni mantenendo inattivi i motori di propulsione. Questa capacità potrebbe essere utile per osservare gli habitat della fauna selvatica, misurare le condizioni ambientali locali o monitorare nel tempo i cambiamenti delle foreste. Tecniche di presa simili potrebbero in futuro sostenere anche le attività di ispezione di travi, tubazioni e altre strutture sulle quali non è possibile effettuare un atterraggio convenzionale. Tuttavia, lo studio di TU Delft si è concentrato sulla dimostrazione del metodo di aggancio tattile. Non ha stabilito che il prototipo fosse già impiegato in osservazioni prolungate della fauna, ispezioni commerciali delle infrastrutture o missioni di monitoraggio forestale completamente autonome.
Quali problemi devono ancora essere risolti prima che i droni tattili diventino pratici
Gli ambienti naturali presentano complicazioni difficili da riprodurre negli esperimenti di laboratorio. Un ramo vivo può piegarsi sotto il peso del velivolo oppure muoversi improvvisamente a causa del vento. La sua superficie può essere bagnata, irregolare o ricoperta di corteccia poco stabile, compromettendo la presa. Foglie e rametti vicini possono interferire con l’avvicinamento, mentre alcuni punti apparentemente adatti potrebbero essere troppo fragili per sostenere il drone. Un sistema destinato all’utilizzo regolare all’aperto dovrebbe essere in grado di valutare in modo affidabile queste condizioni, mantenere l’aggancio durante eventuali perturbazioni e rilasciare il meccanismo di presa in sicurezza al momento della ripartenza. Il semplice contatto con un oggetto non è sufficiente a garantire un atterraggio sicuro.
Anche i potenziali vantaggi energetici richiedono ulteriori valutazioni. Spegnere le eliche elimina la necessità di generare continuamente la spinta necessaria al sostentamento, ma altre apparecchiature possono continuare a consumare elettricità. Telecamere, sensori ambientali, computer di bordo e sistemi di comunicazione possono rimanere attivi durante la sosta. Anche la ricerca di un ramo, i tentativi ripetuti di avvicinamento e la ripresa del volo richiedono energia. Il vantaggio complessivo dipende quindi dalla durata dell’aggancio, dall’energia utilizzata per raggiungere il punto di sosta e dagli strumenti che devono rimanere in funzione. Gli esperimenti del 2026 hanno dimostrato le potenzialità di un meccanismo di aggancio, ma non hanno stabilito un miglioramento generalizzato dell’autonomia delle batterie per missioni complete in ambienti esterni.
La ricerca di TU Delft rappresenta comunque un importante progresso nel modo in cui i robot volanti possono interagire con l’ambiente circostante. La navigazione aerea convenzionale si concentra spesso sul mantenimento di una distanza di sicurezza dagli ostacoli, mentre questo metodo utilizza deliberatamente il contatto fisico controllato per raccogliere informazioni e completare un compito. La combinazione di sensori tattili leggeri, una mano robotica adattabile e un sistema di controllo del volo capace di correggersi dimostra che un velivolo può effettuare regolazioni utili dopo aver toccato un obiettivo dalla posizione incerta. Gli sviluppi futuri permetteranno di capire se questa tecnica riuscirà a resistere alle variazioni meteorologiche, alle superfici naturali irregolari e a operazioni ripetute al di fuori delle condizioni sperimentali controllate. Se queste difficoltà saranno superate, i droni tattili potrebbero trascorrere meno tempo in volo stazionario e dedicare più tempo ad attività utili da posizioni sopraelevate e sicure.