Drony z czujnikami dotykowymi: jak naukowcy z TU Delft nauczyli bezzałogowce lądować na gałęziach drzew
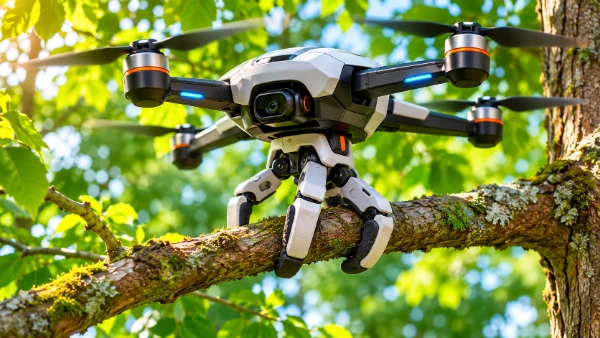
Lądowanie na wąskiej gałęzi drzewa jest dla wielu ptaków czymś naturalnym, ale dla latających robotów stanowi poważne wyzwanie. Naukowcy z Uniwersytetu Technicznego w Delfcie (TU Delft) w Holandii opracowali eksperymentalnego drona, który wykorzystuje zmysł dotyku do znalezienia odpowiedniego miejsca lądowania i bezpiecznego uchwycenia gałęzi. Zamiast polegać wyłącznie na informacjach wizualnych, urządzenie korzysta z trójpalczastej robotycznej dłoni wyposażonej w czujniki dotykowe. Rejestrują one kontakt fizyczny, pomagając dronowi korygować położenie i zaciskać palce wokół obiektu. Badania opublikowane w sierpniu 2026 roku pokazują, w jaki sposób bezpośredni kontakt z otoczeniem może usprawnić autonomiczne lądowanie, gdy dokładne położenie lub orientacja celu nie są znane. Rozwiązanie otwiera również nowe możliwości dla robotów latających wykorzystywanych do obserwacji środowiska, kontroli infrastruktury i innych zadań, podczas których nieprzerwane utrzymywanie się w powietrzu powodowałoby niepotrzebne zużycie energii.
Dlaczego naukowcy z TU Delft opracowali drona lądującego za pomocą dotyku?
Większość komercyjnych quadcopterów projektuje się z myślą o startowaniu i lądowaniu na stosunkowo płaskich powierzchniach, pozbawionych przeszkód. Las jest zupełnie innym środowiskiem. Gałęzie drzew mają różną grubość, rosną pod nieregularnymi kątami i często są otoczone liśćmi lub drobnymi konarami. Nawet jeśli dron rozpozna odpowiednie miejsce lądowania, precyzyjne zbliżenie się do niego może sprawiać trudności. Kamera dostarcza przydatnych informacji z większej odległości, jednak podczas końcowego podejścia mechanizm chwytający może zasłonić jej pole widzenia. Niewielkie błędy w oszacowaniu położenia gałęzi mogą wówczas uniemożliwić urządzeniu stabilne zamocowanie się do niej.
Nieprzerwany lot wiąże się również ze znacznym obciążeniem akumulatora. Wielowirnikowy dron musi stale obracać śmigłami, aby utrzymać nieruchomą pozycję w powietrzu, nawet jeśli jego jedynym zadaniem jest obserwacja określonego obszaru. Stanowi to istotne ograniczenie podczas monitorowania środowiska, gdy uzyskanie wartościowych pomiarów wymaga dłuższego przebywania w jednym miejscu. Urządzenie zdolne do uchwycenia gałęzi lub innej konstrukcji znajdującej się na wysokości mogłoby wyłączyć silniki odpowiedzialne za wytwarzanie siły nośnej, jednocześnie kontynuując pracę wybranych przyrządów pomiarowych. Takie rozwiązanie może poprawić efektywność energetyczną niektórych misji obserwacyjnych, pod warunkiem że samo lądowanie nie będzie wymagało nadmiernego zużycia energii.
Badania na TU Delft przeprowadzili Anton Bredenbeck, Anish Jadoenathmisier i Salua Hamaza z uniwersyteckiego laboratorium BioMorphic Intelligence Lab. Ich praca, opublikowana w sierpniu 2026 roku w czasopiśmie naukowym npj Robotics, dotyczyła możliwości wykorzystania kontaktu fizycznego do kompensowania niedokładnych informacji o celu lądowania. Naukowcy opracowali mechanizm chwytający przypominający ludzką dłoń, wyposażony w miękkie receptory dotykowe, a następnie zintegrowali go z dronem. Zamiast wymagać od urządzenia znajomości dokładnego położenia gałęzi jeszcze przed rozpoczęciem podejścia, zaproponowana metoda pozwala stopniowo poprawiać oszacowanie jej pozycji dzięki kolejnym kontaktom i kontrolowanym ruchom.
Jak ptasie łapy zainspirowały konstrukcję trójpalczastej robotycznej dłoni?
Ptaki są dobrym przykładem tego, jak latające zwierzęta radzą sobie z wąskimi i nieregularnymi powierzchniami. Podczas lądowania ich łapy pomagają dostosować się do kształtu i ułożenia gałęzi. Kontakt fizyczny dostarcza informacji niezbędnych do wykonania ostatniego etapu manewru. Naukowcy z TU Delft zastosowali podobną zasadę w swoim dronie, opracowując robotyczną dłoń zdolną do wykrywania dotyku i wspomagania procesu lądowania. Celem nie było odtworzenie wszystkich cech ptasiej łapy, lecz nadanie urządzeniu podobnej zdolności reagowania na obiekt poprzez kontakt, bez konieczności polegania wyłącznie na zdalnych metodach wykrywania przeszkód.
Eksperymentalna dłoń ma trzy ruchome palce, z których każdy składa się z trzech segmentów. Powierzchnie kontaktowe pokryto miękkimi silikonowymi nakładkami, które zwiększają tarcie i umożliwiają chwytakowi dopasowanie się do różnych kształtów. Palce zaprojektowano tak, aby dzięki mechanizmowi sprężynowemu naturalnie pozostawały zamknięte. Układ cięgien pozwala je otwierać w odpowiednim momencie, umożliwiając zbliżenie się do celu, nawiązanie kontaktu i pewne uchwycenie obiektu. Rozwiązanie to ma szczególne znaczenie po zakończeniu lądowania, ponieważ dłoń nie wymaga stałego zasilania elektrycznego do utrzymania zamkniętej pozycji.
Naukowcy połączyli mechanizm chwytający z metodą sterowania, która traktuje kontakt jako źródło informacji. Dron może początkowo zbliżać się do gałęzi na podstawie niedokładnego oszacowania jej położenia. Gdy jeden z palców dotknie obiektu, system otrzymuje nowe dane wskazujące, gdzie rzeczywiście znajduje się gałąź. Kolejne korekty i punkty kontaktu pomagają poprawić ustawienie dłoni, aż możliwe stanie się bezpieczne zaciśnięcie chwytu. Takie rozwiązanie różni się od lądowania wymagającego dotarcia do jednego, wcześniej określonego punktu z bardzo dużą dokładnością. Robot może korygować swoje ruchy już podczas interakcji z obiektem, dzięki czemu cały proces jest bardziej odporny na błędy pomiarowe.
Jak czujniki dotykowe pomagają dronowi odnaleźć i uchwycić gałąź?
Robotyczna dłoń została wyposażona w dziewięć czujników dotykowych, po jednym w każdym segmencie palców. Ich konstrukcja wykorzystuje miedziane elektrody umieszczone pod miękkimi silikonowymi powierzchniami. Kontakt z obiektem zmienia właściwości elektryczne materiału czujnika, umożliwiając systemowi wykrycie, która część dłoni czegoś dotyka. Receptory te nie są miniaturowymi kamerami i nie tworzą szczegółowych obrazów otoczenia. Dostarczają informacji o kontakcie, które stają się użyteczne po zestawieniu ze znanym położeniem palców oraz ruchami wykonywanymi przez drona.
Kiedy segment palca dotknie gałęzi, sterownik może określić przybliżone położenie punktu kontaktu względem dłoni. Dodatkowe odczyty z innych segmentów dostarczają kolejnych informacji o pozycji i orientacji obiektu. Dron może następnie skorygować swój ruch, aby poprawić ustawienie chwytaka względem gałęzi. Zbierając kilka pomiarów kontaktowych zamiast polegać na jednym wstępnym oszacowaniu, system stopniowo znajduje pozycję umożliwiającą bezpieczne zamocowanie. Zasada ta jest szczególnie przydatna wtedy, gdy gałąź znajduje się w nieco innym miejscu, niż początkowo zakładał układ sterowania.
Wykorzystanie dotyku pozwala również ograniczyć problemy związane z nawigacją opartą na obrazie. Kamery dobrze sprawdzają się wtedy, gdy istotne elementy obiektu pozostają widoczne, ale gałąź może być częściowo zasłonięta przez roślinność lub sam chwytak. Warunki oświetleniowe oraz podobieństwo sąsiednich gałęzi mogą dodatkowo utrudniać dokładne określenie położenia celu. Czujniki dotykowe dostarczają informacji bezpośrednio w miejscu interakcji i nie wymagają niezakłóconego widoku powierzchni kontaktowej. Nie oznacza to, że nawigacja wizualna staje się całkowicie zbędna. Dron zyskuje jednak dodatkowy sposób korygowania pozycji w końcowej fazie lądowania.
Jak przebiega autonomiczne lądowanie drona na gałęzi?
Procedura lądowania rozpoczyna się od określenia przybliżonego położenia celu. Dron zbliża się do przewidywanej lokalizacji i wykonuje kontrolowane ruchy poszukiwawcze, jednocześnie otwierając i zamykając palce. Naukowcy zastosowali trajektorię przypominającą cyfrę osiem, która pomaga dłoni odnaleźć obiekt mimo błędów we wstępnym oszacowaniu jego pozycji. Kiedy palec dotknie gałęzi, czujniki rejestrują kontakt. System wykorzystuje następnie uzyskane informacje do skorygowania położenia i kontynuowania poszukiwania odpowiedniego ustawienia, zamiast bezwarunkowo podążać w kierunku pierwotnie wyznaczonych współrzędnych.
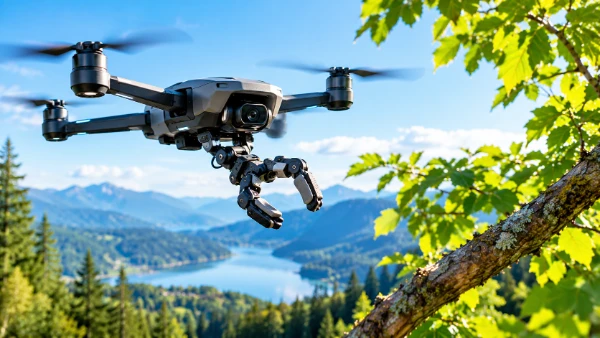
W miarę uzyskiwania kolejnych punktów kontaktu dron poprawia oszacowanie orientacji gałęzi i dąży do utworzenia stabilnego chwytu. Trzy palce zapewniają kilka powierzchni, za pomocą których dłoń może oddziaływać na obiekt. Gdy system sterowania stwierdzi, że mocowanie jest wystarczająco pewne, urządzenie może przestać wytwarzać siłę nośną za pomocą śmigieł i pozostać zawieszone na mechanizmie chwytającym. Palce wspomagane sprężynami utrzymują pozycję bez konieczności ciągłego zasilania silników dłoni. Możliwość takiego mechanicznego odpoczynku jest jednym z głównych powodów, dla których lądowanie na gałęziach może w przyszłości okazać się przydatne podczas długotrwałych misji obserwacyjnych.
Procedura przewiduje także reakcję na nieudaną próbę uchwycenia obiektu. Zamiast uznawać każdy kontakt za zakończone lądowanie, dron może powrócić do bezpiecznego zawisu i ponownie rozpocząć podejście. Informacje uzyskane podczas wcześniejszych interakcji pomagają poprawić kolejne próby ustawienia. Ma to znaczenie, ponieważ gałęzie nie mają jednolitego kształtu, a pierwszy kontakt może nastąpić pod nieodpowiednim kątem. System łączy więc rozpoznawanie otoczenia, korygowanie pozycji i chwytanie w ramach jednej procedury. Jego zadaniem nie jest samo dotknięcie gałęzi, ale uzyskanie mocowania wystarczająco stabilnego, aby utrzymać ciężar drona po wyłączeniu śmigieł.
Co wykazały eksperymenty z 2026 roku i gdzie można wykorzystać tę technologię?
Zespół TU Delft ocenił opracowaną metodę za pomocą symulacji komputerowych i rzeczywistych eksperymentów lotniczych. W testowanych warunkach symulacyjnych system osiągnął skuteczność lądowania przekraczającą 99%, nawet gdy do szacowanego położenia i orientacji celu wprowadzano znaczne błędy. Naukowcy analizowali niepewność pozycji sięgającą 0,6 metra oraz błędy kątowe do 50 stopni. Wyniki pokazują zdolność metody do kompensowania niedokładnych informacji początkowych w badanych scenariuszach. Nie oznaczają jednak, że dron będzie skutecznie lądował na 99% gałęzi napotkanych w naturalnym lesie, gdzie na przebieg manewru mogą wpływać dodatkowe czynniki.
Naukowcy przeprowadzili również 26 prób lotniczych z wykorzystaniem różnych konstrukcji docelowych oraz celowo niedokładnych oszacowań ich położenia. Testy wykazały, że informacje pochodzące z czujników dotykowych pomagają urządzeniu odnaleźć obiekt i uzyskać stabilny chwyt mimo niepewności podczas podejścia. Eksperymenty pokazały również ograniczenia wynikające z polegania wyłącznie na niezmiennym oszacowaniu geometrii celu. Jeśli jest ono błędne, samo skierowanie chwytaka w przewidywane miejsce może okazać się niewystarczające. Metoda wykorzystująca kontakt pozwala zbierać dodatkowe informacje w trakcie manewru i na bieżąco korygować ruchy. Należy jednak pamiętać, że przedstawione demonstracje były kontrolowanymi eksperymentami, a nie dowodem na gotowość urządzenia do rutynowej pracy w nieograniczonych warunkach terenowych.
Jednym z najbardziej obiecujących zastosowań jest monitorowanie środowiska naturalnego. Dron wyposażony w odpowiednią aparaturę mógłby przemieścić się do położonego na wysokości punktu obserwacyjnego, uchwycić gałąź i zbierać dane przy wyłączonych silnikach napędowych. Rozwiązanie mogłoby być przydatne podczas obserwacji siedlisk dzikich zwierząt, pomiarów lokalnych warunków środowiskowych czy śledzenia zmian zachodzących w lasach. Podobne mechanizmy chwytające mogłyby w przyszłości wspomagać kontrolę belek, rur i innych elementów konstrukcyjnych, na których tradycyjne lądowanie jest niemożliwe. Badanie TU Delft koncentrowało się jednak na wykazaniu skuteczności samej metody lądowania z wykorzystaniem dotyku. Nie potwierdzono w nim, że prototyp realizował już długotrwałe obserwacje przyrodnicze, komercyjne inspekcje infrastruktury czy w pełni autonomiczne misje monitorowania lasów.
Jakie problemy trzeba rozwiązać, zanim drony dotykowe znajdą praktyczne zastosowanie?
Środowisko naturalne stwarza trudności, które trudno w pełni odtworzyć podczas eksperymentów laboratoryjnych. Żywa gałąź może uginać się pod ciężarem urządzenia lub niespodziewanie poruszać na wietrze. Jej powierzchnia bywa mokra, nierówna albo pokryta luźną korą, co wpływa na skuteczność chwytu. Pobliskie liście i mniejsze gałęzie mogą utrudniać podejście, a niektóre pozornie odpowiednie miejsca lądowania okazują się zbyt słabe, aby utrzymać drona. System przeznaczony do regularnego użytkowania w terenie musiałby niezawodnie oceniać takie warunki, zachowywać stabilność mocowania mimo zakłóceń i bezpiecznie zwalniać chwytak przed wznowieniem lotu. Sam kontakt z gałęzią nie wystarcza do zagwarantowania bezpiecznego lądowania.
Potencjalne korzyści energetyczne również wymagają dalszej oceny. Wyłączenie śmigieł eliminuje konieczność ciągłego wytwarzania siły nośnej, jednak pozostałe wyposażenie może nadal pobierać prąd. Kamery, czujniki środowiskowe, komputery pokładowe i systemy łączności mogą pozostawać aktywne podczas postoju. Poszukiwanie odpowiedniej gałęzi, wielokrotne podejścia i ponowne rozpoczęcie lotu także wymagają energii. Ostateczna korzyść zależy więc od czasu pozostawania w miejscu mocowania, ilości energii zużytej na dotarcie do niego oraz urządzeń, które muszą działać po zakończeniu lądowania. Eksperymenty z 2026 roku potwierdziły możliwości obiecującego mechanizmu chwytającego, ale nie wykazały uniwersalnej poprawy czasu pracy akumulatora podczas pełnych misji terenowych.
Badania TU Delft stanowią jednak ważny krok w rozwoju sposobów interakcji latających robotów z otoczeniem. Tradycyjna nawigacja dronów często koncentruje się na zachowywaniu bezpiecznej odległości od przeszkód, podczas gdy nowa metoda celowo wykorzystuje kontrolowany kontakt fizyczny do pozyskiwania informacji i wykonywania zadania. Połączenie lekkich czujników dotykowych, elastycznej robotycznej dłoni i adaptacyjnego sterowania lotem pokazuje, że urządzenie może skutecznie korygować swoje ruchy po dotknięciu obiektu o niepewnym położeniu. Dalsze prace pozwolą ustalić, czy technologia poradzi sobie ze zmiennymi warunkami atmosferycznymi, nieregularnymi powierzchniami naturalnymi i wielokrotnym użytkowaniem poza kontrolowanym środowiskiem badawczym. Jeśli uda się rozwiązać te problemy, drony wykorzystujące dotyk do lądowania będą mogły spędzać mniej czasu na energochłonnym zawisie, a więcej na wykonywaniu użytecznych zadań z bezpiecznych, położonych na wysokości punktów obserwacyjnych.