Dronai su lytėjimo jutikliais: kaip TU Delft išmokė skraidančius robotus nutūpti ant medžių šakų
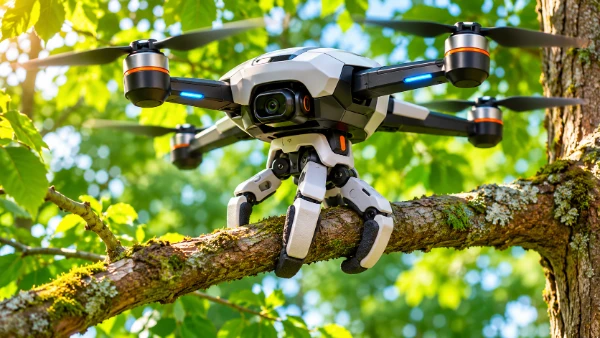
Daugeliui paukščių nutūpti ant siauros medžio šakos yra įprastas veiksmas, tačiau skraidantiems robotams tai kelia nemažai sunkumų. Nyderlandų Delfto technologijos universiteto (TU Delft) mokslininkai sukūrė eksperimentinį droną, kuris gali naudotis lytėjimu, kad surastų tinkamą nusileidimo vietą ir saugiai įsitvirtintų ant šakos. Užuot pasikliovęs vien vaizdine informacija, orlaivis naudoja trijų pirštų robotinę plaštaką su lytėjimo jutikliais. Šie jutikliai aptinka fizinį kontaktą, todėl dronas gali koreguoti savo padėtį ir apglėbti objektą pirštais. 2026 m. rugpjūtį paskelbtas tyrimas parodė, kaip fizinė sąveika gali pagerinti autonominį nusileidimą, kai tiksli objekto vieta ar orientacija nėra žinoma. Šis darbas taip pat atveria naujų galimybių skraidantiems robotams, naudojamiems aplinkos stebėsenai, infrastruktūros patikroms ir kitoms užduotims, kurių metu nuolatinis skrydis be reikalo eikvotų akumuliatoriaus energiją.
Kodėl TU Delft sukūrė droną, galintį nusileisti naudojantis lytėjimu
Dauguma komercinių ketursraigčių dronų suprojektuoti kilti ir leistis ant palyginti lygių, neužstatytų paviršių. Miške sąlygos visiškai kitokios. Medžių šakos skiriasi storiu, auga įvairiais kampais ir dažnai būna apsuptos lapų ar smulkesnių šakelių. Net kai orlaivis atpažįsta tinkamą nusileidimo vietą, tiksliai prie jos priartėti gali būti sudėtinga. Kamera iš toliau gali suteikti naudingos informacijos, tačiau paskutiniame artėjimo etape robotinis sugriebimo mechanizmas gali užstoti jos matymo lauką. Tuomet net nedidelės šakos padėties nustatymo klaidos gali sutrukdyti orlaiviui patikimai įsitvirtinti.
Nuolatinis skrydis taip pat smarkiai apkrauna drono akumuliatorių. Daugiasraigtis orlaivis turi nuolat sukti propelerius, kad išlaikytų nejudamą padėtį ore, net jeigu jo vienintelė užduotis yra stebėti konkrečią teritoriją. Tai tampa rimtu apribojimu vykdant aplinkos stebėseną, kai naudingiems matavimams gali prireikti ilgą laiką išbūti toje pačioje vietoje. Prie medžio ar kitos aukštai esančios konstrukcijos galintis prisitvirtinti orlaivis galėtų išjungti pakėlimui naudojamus variklius ir tuo pat metu toliau naudoti pasirinktus borto prietaisus. Toks sprendimas galėtų padidinti tam tikrų stebėjimo užduočių energinį efektyvumą, jeigu pačiam nusileidimui nebūtų sunaudojama pernelyg daug energijos.
TU Delft tyrimą universiteto BioMorphic Intelligence laboratorijoje atliko Antonas Bredenbeckas, Anishas Jadoenathmisieris ir Salua Hamaza. Jų moksliniame žurnale „npj Robotics“ 2026 m. rugpjūtį paskelbtame darbe buvo nagrinėjama, ar skraidantis robotas gali naudoti fizinį kontaktą, kad kompensuotų netikslią informaciją apie nusileidimo objektą. Mokslininkai sukūrė žmogaus plaštaką primenantį sugriebimo mechanizmą su minkštais lytėjimo receptoriais ir integravo jį į skraidančią sistemą. Užuot reikalavęs, kad orlaivis dar prieš artėdamas tiksliai žinotų šakos vietą, jų metodas leidžia dronui palaipsniui patikslinti jos padėtį per nuoseklius kontaktus ir kontroliuojamus judesius.
Kaip paukščių pėdos įkvėpė trijų pirštų robotinės plaštakos konstrukciją
Paukščiai yra geras pavyzdys, kaip skraidantys gyvūnai prisitaiko prie siaurų ir netaisyklingų paviršių. Paukščiui tupiant, jo pėdos padeda prisitaikyti prie šakos formos ir padėties. Fizinis kontaktas suteikia informacijos, reikalingos paskutiniams nusileidimo judesiams atlikti. TU Delft mokslininkai panašų principą pritaikė savo orlaiviui, sukurdami robotinę plaštaką, galinčią aptikti kontaktą ir padėti valdyti nusileidimo procesą. Siekta ne atkartoti visas paukščio pėdos savybes, o suteikti dronui panašią galimybę reaguoti į objektą per lytėjimą, užuot pasikliovus vien nuotoliniais jutikliais.
Eksperimentinė plaštaka turi tris lankstomus pirštus, kurių kiekvienas sudarytas iš trijų segmentų. Kontaktinius paviršius dengia minkštos silikoninės pagalvėlės, kurios užtikrina trintį ir leidžia sugriebimo mechanizmui prisitaikyti prie skirtingų paviršiaus formų. Pirštai taip pat suprojektuoti taip, kad dėl spyruoklinio mechanizmo natūraliai išliktų uždaryti. Prireikus juos atveria sausgysles imituojantis mechanizmas, todėl robotas gali priartėti prie objekto, užmegzti kontaktą ir jį sugriebti. Tokia mechaninė konstrukcija svarbi dėl to, kad sėkmingai nusileidus plaštakai nereikia nuolatinio elektros energijos tiekimo vien tam, kad pirštai liktų uždaryti.
Mokslininkai šį sugriebimo mechanizmą sujungė su valdymo metodu, kuriame kontaktas laikomas informacijos šaltiniu. Iš pradžių dronas gali artėti prie šakos turėdamas netikslų jos vietos įvertinimą. Kai vienas pirštas paliečia objektą, sistema gauna naujos informacijos apie tikrąją šakos padėtį. Tolesni judesių koregavimai ir kontaktai padeda pagerinti orientaciją, kol plaštaka gali patikimai ją sugriebti. Tai skiriasi nuo nusileidimo metodo, kai būtina pakankamai tiksliai pasiekti vieną iš anksto nustatytą tašką. Šiuo atveju robotas gali koreguoti judesius pačios sąveikos metu, todėl visas procesas tampa atsparesnis pradiniams netikslumams.
Kaip lytėjimo jutikliai padeda dronui surasti ir sugriebti šaką
Robotinėje plaštakoje įrengti devyni lytėjimo jutikliai – po vieną kiekviename piršto segmente. Jų konstrukcijoje naudojami variniai elektrodai, esantys po minkštais silikoniniais paviršiais. Kontaktas pakeičia jutiklinės medžiagos elektrines savybes, todėl sistema gali užregistruoti, kada konkreti plaštakos dalis paliečia objektą. Šie receptoriai nėra miniatiūrinės kameros ir nekuria išsamių aplinkos vaizdų. Jie perduoda informaciją apie kontaktą, kuri tampa naudinga kartu su žinomomis pirštų padėtimis ir orlaivio judesiais.
Kai piršto segmentas paliečia šaką, valdiklis gali nustatyti apytikslę kontakto vietą plaštakos atžvilgiu. Papildomi kitų segmentų rodmenys suteikia daugiau informacijos apie objekto padėtį ir orientaciją. Tuomet dronas gali koreguoti savo judesius, kad sugriebimo mechanizmas būtų geriau suderintas su objektu. Surinkdama kelis kontaktinius matavimus, o ne remdamasi vien pradiniu įvertinimu, sistema gali palaipsniui nustatyti tinkamesnę prisitvirtinimo padėtį. Šis principas ypač naudingas tuomet, kai šaka yra ne visai ten, kur orlaivis tikėjosi ją rasti.
Lytėjimo jutikliai taip pat padeda įveikti vieną iš vaizdinio valdymo apribojimų. Kameros veiksmingos, kai svarbios objekto dalys išlieka matomos, tačiau šaką gali iš dalies slėpti augmenija arba pats sugriebimo mechanizmas. Papildomų netikslumų gali atsirasti dėl apšvietimo sąlygų ir vizualinio panašumo tarp gretimų šakų. Lytėjimas suteikia informaciją tiesiogiai sąlyčio vietoje ir nereikalauja netrukdomo kontaktinio paviršiaus matomumo. Tai nereiškia, kad visoms skrydžio užduotims vaizdinė navigacija tampa nereikalinga. Veikiau orlaivis įgyja papildomą būdą tikslinti savo padėtį paskutiniame nusileidimo etape.
Kas vyksta autonominio nusileidimo metu
Nusileidimo procedūra prasideda nuo apytiksliai nustatytos objekto vietos. Orlaivis artėja prie numatomos padėties ir atlieka kontroliuojamą paiešką, tuo pat metu atverdamas ir užverdamas pirštus. Mokslininkai naudojo aštuoneto formos judėjimo trajektoriją, kad plaštaka galėtų aptikti objektą net esant pradinei jo vietos nustatymo paklaidai. Kai pirštas paliečia objektą, lytėjimo jutikliai užregistruoja kontaktą. Tuomet sistema gali panaudoti šią informaciją padėčiai pakoreguoti ir toliau ieškoti tinkamos orientacijos, užuot aklai judėjusi link iš pradžių numatytų koordinačių.
Dronui užmezgant vis daugiau sąlyčio taškų, sistema tikslina šakos orientacijos įvertinimą ir siekia stabilaus sugriebimo. Trys pirštai suteikia kelis kontaktinius paviršius, per kuriuos plaštaka gali sąveikauti su objektu. Kai valdymo sistema nustato, kad prisitvirtinimas yra patikimas, orlaivis gali nustoti kurti keliamąją jėgą propeleriais ir likti laikomas sugriebimo mechanizmo. Spyruoklių veikiami pirštai padeda išlaikyti prisitvirtinimą be nuolatinio plaštakos variklio maitinimo. Galimybė mechaniškai išsilaikyti vienoje vietoje yra viena pagrindinių priežasčių, dėl kurių toks nusileidimo būdas ateityje galėtų būti naudingas vykdant stebėjimo užduotis iš oro.
Procedūroje taip pat numatytas atsarginis veiksmas, jeigu sugriebti objekto nepavyksta. Užuot kiekvieną kontaktą laikęs sėkmingu nusileidimu, orlaivis gali grįžti į saugią kybojimo padėtį ir bandyti priartėti iš naujo. Per ankstesnius kontaktus gauta informacija gali padėti tiksliau pasirinkti padėtį per kitus bandymus. Tai svarbu, nes šakos nėra vienodos, o pirmasis kontaktas gali įvykti netinkamu kampu. Taigi sistema viename nusileidimo procese sujungia paiešką, padėties koregavimą ir sugriebimą. Jos tikslas – ne vien paliesti šaką, bet ir patikimai prie jos prisitvirtinti, kad išjungus propelerius orlaivis galėtų išsilaikyti.
Ką atskleidė 2026 metų eksperimentai ir kur ši technologija galėtų būti naudojama
TU Delft komanda savo metodą vertino kompiuterinėse simuliacijose ir praktiniuose skrydžio eksperimentuose. Išbandytomis modeliavimo sąlygomis sistema pasiekė didesnį nei 99 % sėkmingų prisitvirtinimų rodiklį net tada, kai pradiniame objekto padėties ir orientacijos įvertinime buvo įvestos reikšmingos klaidos. Mokslininkai nagrinėjo iki 0,6 metro siekiančius padėties netikslumus ir iki 50 laipsnių orientacijos paklaidas. Šie rezultatai parodo metodo gebėjimą kompensuoti netikslią pradinę informaciją konkrečiuose eksperimentiniuose scenarijuose. Tačiau jie nereiškia, kad natūraliame miške dronas sėkmingai nusileis ant 99 % pasirinktų šakų, nes realiomis sąlygomis rezultatams gali turėti įtakos papildomi veiksniai.
Mokslininkai taip pat atliko 26 praktinius skrydžio bandymus, naudodami skirtingas tikslines konstrukcijas ir sąmoningai netikslius jų padėties įvertinimus. Šie bandymai parodė, kad lytėjimo grįžtamasis ryšys gali padėti orlaiviui surasti objektą ir jį sugriebti net esant neapibrėžtumui artėjimo metu. Eksperimentai taip pat atskleidė metodo, paremto nekintančiu objekto geometrijos įvertinimu, ribotumus. Kai toks įvertinimas netikslus, vien nukreipti sugriebimo mechanizmą į numatomą vietą gali nepakakti. Kontaktą naudojantis metodas leidžia manevro metu gauti naujos informacijos ir pagal ją koreguoti orlaivio judesius. Vis dėlto aprašytos demonstracijos tebėra kontroliuojami eksperimentai, o ne įrodymas, kad sistema jau gali nuolat veikti neribojamomis lauko sąlygomis.
Aplinkos stebėsena yra viena svarbiausių galimų šios technologijos taikymo sričių. Tinkamais prietaisais aprūpintas dronas galėtų nuskristi į aukštai esančią stebėjimo vietą, sugriebti šaką ir rinkti duomenis, kol jo skrydžio varikliai neveikia. Tai galėtų būti naudinga stebint laukinių gyvūnų buveines, matuojant vietos aplinkos sąlygas ar ilgainiui fiksuojant miškų pokyčius. Panašūs sugriebimo metodai ateityje galėtų būti pritaikyti sijų, vamzdžių ir kitų konstrukcijų patikrai, kai įprastam nusileidimui nėra tinkamo paviršiaus. Tačiau TU Delft tyrimas pirmiausia buvo skirtas pačiam lytėjimu pagrįstam prisitvirtinimo metodui pademonstruoti. Jis neįrodė, kad prototipas jau vykdo ilgalaikius laukinės gamtos tyrimus, komercines infrastruktūros patikras ar visiškai autonomines miškų stebėsenos misijas.
Kokias problemas dar reikia išspręsti, kad lytėjimo jutiklius turintys dronai taptų praktiški
Natūralioje aplinkoje kyla sunkumų, kuriuos sudėtinga atkurti laboratoriniuose eksperimentuose. Gyva šaka gali išlinkti nuo orlaivio svorio arba netikėtai pajudėti pučiant vėjui. Jos paviršius gali būti šlapias, nelygus ar padengtas atšokusia žieve, o tai turi įtakos sugriebimo patikimumui. Artėjimą taip pat gali apsunkinti netoliese esantys lapai ir smulkesnės šakelės, o kai kurios iš pirmo žvilgsnio tinkamos nusileidimo vietos gali būti pernelyg silpnos drono svoriui išlaikyti. Reguliariam darbui lauke skirta sistema turėtų patikimai įvertinti šias sąlygas, išlaikyti prisitvirtinimą esant išoriniams trikdžiams ir saugiai atlaisvinti sugriebimo mechanizmą, kai ateina laikas tęsti skrydį. Vien sėkmingo kontakto nepakanka saugiam nusileidimui užtikrinti.
Galimą energijos taupymą taip pat reikia vertinti papildomais tyrimais. Išjungus propelerius nebereikia nuolat kurti keliamosios jėgos, tačiau kita įranga vis tiek gali vartoti elektros energiją. Kameros, aplinkos jutikliai, borto kompiuteriai ir ryšio sistemos gali likti įjungti visą poilsio laikotarpį. Šakos paieška, pakartotiniai artėjimai ir skrydžio atnaujinimas taip pat reikalauja energijos. Todėl bendras pranašumas priklauso nuo to, kiek laiko orlaivis išlieka prisitvirtinęs, kiek energijos sunaudoja nusileidimo vietai pasiekti ir kokia įranga turi toliau veikti. 2026 m. eksperimentai parodė perspektyvaus prisitvirtinimo mechanizmo galimybes, tačiau nenustatė universalaus akumuliatoriaus veikimo trukmės pagerėjimo vykdant ištisas lauko misijas.
Vis dėlto TU Delft tyrimas yra svarbus žingsnis tobulinant skraidančių robotų sąveiką su aplinka. Įprasta oro navigacija dažnai grindžiama saugaus atstumo nuo kliūčių išlaikymu, o šis metodas sąmoningai naudoja kontroliuojamą fizinį kontaktą informacijai gauti ir užduočiai atlikti. Lengvų lytėjimo jutiklių, prie paviršių prisitaikančios robotinės plaštakos ir adaptyvaus skrydžio valdymo derinys rodo, kad orlaivis gali naudingai koreguoti savo veiksmus net palietęs neaiškios padėties objektą. Tolesni tyrimai turės parodyti, ar ši technologija gali atlaikyti besikeičiančias oro sąlygas, netaisyklingus natūralius paviršius ir pakartotinį naudojimą už kontroliuojamos laboratorijos ribų. Jeigu šiuos sunkumus pavyks įveikti, lytėjimu pagrįstas nusileidimas ateities dronams galėtų leisti mažiau laiko praleisti kybant ore ir daugiau naudingų darbų atlikti saugiai įsitvirtinus aukštai esančiose vietose.