Puutetundlike anduritega droonid: kuidas TU Delft õpetas lendavad robotid puuokstele maanduma
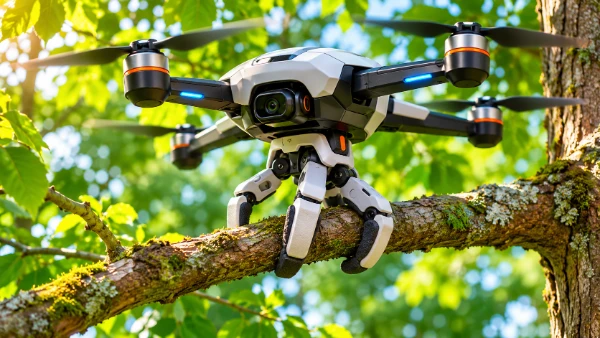
Kitsale puuoksale maandumine on paljude lindude jaoks igapäevane tegevus, kuid lendavatele robotitele kujutab see endast keerulist ülesannet. Madalmaades asuva Delfti Tehnikaülikooli (TU Delft) teadlased on välja töötanud katselise drooni, mis suudab puutetaju abil leida sobiva maandumisasendi ja oksast kindlalt kinni haarata. Selle asemel et tugineda üksnes visuaalsele teabele, kasutab õhusõiduk puutetundlike anduritega varustatud kolme sõrmega robotkätt. Andurid tuvastavad füüsilise kokkupuute, aidates droonil oma asendit korrigeerida ja sõrmed ümber objekti sulgeda. 2026. aasta augustis avaldatud uuring näitab, kuidas füüsiline kontakt võib parandada autonoomset maandumist olukordades, kus sihtmärgi täpne asukoht või suund ei ole teada. Samuti avab see uusi võimalusi lendavatele robotitele, mida kasutatakse keskkonnaseires, taristu kontrollimisel ja muudes ülesannetes, kus pidev õhus püsimine kulutaks asjatult väärtuslikku akuenergiat.
Miks töötas TU Delft välja drooni, mis suudab maandumisel kasutada puutetaju?
Enamik kommertskasutuses olevaid kvadrokoptereid on mõeldud õhkutõusmiseks ja maandumiseks suhteliselt tasastel ning takistusteta pindadel. Mets on aga hoopis teistsugune keskkond. Puuoksad on erineva jämedusega, kasvavad eri nurkade all ning neid ümbritsevad sageli lehed või väiksemad oksad. Isegi kui õhusõiduk tuvastab sobiva maandumiskoha, võib sellele täpselt lähenemine osutuda keeruliseks. Kaamera võib anda kaugemalt kasulikku teavet, kuid haaramismehhanism võib lõppfaasis kaamera vaatevälja varjata. Väikesed vead oksa asukoha hindamisel võivad seejärel takistada droonil kindlat haaret saavutamast.
Pidev lendamine koormab märkimisväärselt ka drooni akut. Mitme rootoriga õhusõiduk peab paigal püsimiseks hoidma propellerid pidevalt töös isegi siis, kui selle ainus ülesanne on kindla piirkonna jälgimine. See on eriti piirav keskkonnaseire puhul, kus kasulike mõõtmistulemuste kogumiseks võib olla vaja viibida pikemat aega ühes kohas. Puu või mõne muu kõrgemal asuva konstruktsiooni külge kinnituv droon saaks lõpetada mootorite kasutamise tõstejõu tekitamiseks, jätkates samal ajal valitud pardaseadmete tööd. Selline lahendus võiks muuta teatud vaatlusülesanded energiatõhusamaks, eeldusel et maandumisprotsess ise ei kuluta liiga palju energiat.
TU Delfti uuringu viisid ülikooli BioMorphic Intelligence Labi teaduslaboris läbi Anton Bredenbeck, Anish Jadoenathmisier ja Salua Hamaza. Nende 2026. aasta augustis teadusajakirjas npj Robotics avaldatud töös uuriti, kas lendav robot suudab füüsilise kontakti abil kompenseerida maandumissihtmärgi kohta saadud ebatäpseid andmeid. Teadlased töötasid välja inimese kätt meenutava haaramismehhanismi, millel on pehmed puutetundlikud retseptorid, ning ühendasid selle lendava robotiga. Selle asemel et eeldada oksa täpse asukoha teadmist juba enne lähenemist, võimaldab nende meetod droonil järjestikuste kokkupuudete ja kontrollitud liigutuste kaudu oma hinnangut täpsustada.
Kuidas linnujalad inspireerisid kolme sõrmega robotkäe loomist?
Linnud on hea näide sellest, kuidas lendavad loomad suhtlevad kitsaste ja ebakorrapäraste pindadega. Maandumisel aitavad jalad linnul kohaneda oksa kuju ja asendiga. Füüsiline kokkupuude annab teavet, mis toetab liigutuse viimaseid etappe. TU Delfti teadlased rakendasid sarnast põhimõtet oma õhusõiduki juures, töötades välja robotkäe, mis suudab kontakti tuvastada ja maandumisprotsessi suunata. Eesmärk ei olnud jäljendada kõiki linnujala omadusi, vaid anda droonile samalaadne võime reageerida objektile puudutuse kaudu, sõltumata täielikult kauganduritest.
Katselisel robotkäel on kolm liigenditega sõrme, millest igaüks koosneb kolmest lülist. Kontaktpindu katavad pehmed silikoonpadjandid, mis suurendavad hõõrdumist ja võimaldavad haaratsil kohaneda erineva kujuga pindadega. Sõrmed on konstrueeritud nii, et vedrumehhanism hoiab neid loomulikus olekus suletuna. Vajaduse korral avatakse need kõõluspõhise mehhanismi abil, mis võimaldab läheneda sihtmärgile, luua kontakti ja saavutada kindla haarde. Selline mehaaniline lahendus on oluline, sest pärast edukat maandumist ei vaja käsi sõrmede suletuna hoidmiseks pidevat elektritoidet.
Teadlased ühendasid haaramismehhanismi juhtimismeetodiga, mis käsitleb kontakti teabeallikana. Droon võib alguses läheneda oksale selle asukoha ebatäpse hinnangu põhjal. Kui üks sõrmedest objekti puudutab, saab süsteem uut teavet oksa tegeliku asukoha kohta. Edasised kohandused ja kokkupuuted aitavad parandada joondust, kuni käsi suudab kindlalt sulguda. See erineb maandumismeetodist, mis eeldab ühe eelnevalt kindlaks määratud asendi piisavalt täpset saavutamist. Robot saab hoopis liikumist kokkupuute ajal korrigeerida, mistõttu talub kogu protsess paremini asukohaga seotud ebakindlust.
Kuidas aitavad puutetundlikud andurid droonil oksa leida ja sellest kinni haarata?
Robotkäes on üheksa puutetundlikku andurit, üks iga sõrmelüli kohta. Nende ehituses kasutatakse pehme silikoonpinna alla paigutatud vaskelektroode. Kokkupuude muudab andurmaterjali elektrilisi omadusi, võimaldades süsteemil tuvastada, millal konkreetne käeosa puudutab mõnda objekti. Need retseptorid ei ole miniatuursed kaamerad ega loo ümbritsevast keskkonnast detailseid pilte. Need annavad kontaktiteavet, mis muutub kasulikuks siis, kui seda kombineeritakse sõrmede teadaolevate asendite ja õhusõiduki liikumisega.
Kui sõrmelüli puudutab oksa, saab juhtsüsteem määrata selle kokkupuutepunkti ligikaudse asukoha robotkäe suhtes. Eri lülidelt saadud täiendavad näidud annavad rohkem teavet sihtmärgi asukoha ja orientatsiooni kohta. Seejärel saab droon oma liikumist kohandada, et haarats paremini objektiga joondada. Mitme kontaktmõõtmise kogumine ühe esialgse hinnangu kasutamise asemel võimaldab süsteemil järk-järgult leida kinnitumiseks sobivama asendi. See põhimõte on eriti väärtuslik olukorras, kus oks ei asu täpselt seal, kus õhusõiduk seda eeldas.
Puutetundlik tuvastus aitab ületada ka üht visuaalse juhtimise piirangut. Kaamerad toimivad hästi siis, kui objekti olulised tunnused jäävad nähtavaks, kuid oks võib olla osaliselt taimestiku või haaratsi enda varjus. Valgustingimused ja kõrvuti asuvate okste visuaalne sarnasus võivad põhjustada täiendavat ebakindlust. Puutetaju annab teavet otse kokkupuutepunktis ega nõua kontaktpinna takistusteta nägemist. See ei tähenda, et visuaalne navigeerimine muutuks kõigi lennuülesannete puhul tarbetuks. Pigem saab õhusõiduk täiendava võimaluse oma asendit maandumise viimases etapis korrigeerida.
Mis toimub autonoomse maandumiskatse ajal?
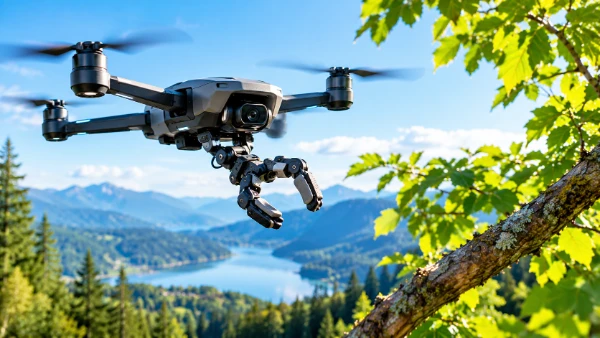
Maandumisprotsess algab sihtmärgi hinnangulisest asukohast. Õhusõiduk läheneb eeldatavale asukohale ja alustab kontrollitud otsingut, avades ning sulgedes samal ajal oma sõrmi. Teadlased kasutasid kaheksakujulist liikumist, et aidata robotkäel sihtmärgiga kokku puutuda isegi siis, kui selle esialgne asukohahinnang sisaldab vigu. Kui sõrm objekti puudutab, registreerivad puutetundlikud andurid kontakti. Seejärel saab süsteem saadud teabe põhjal oma asendit kohandada ja jätkata sobiva joondumise otsimist, selle asemel et liikuda pimesi esialgsete sihtkoordinaatide poole.
Kui droon saavutab rohkem kokkupuutepunkte, täpsustab ta hinnangut oksa orientatsioonile ja liigub stabiilse haarde saavutamise suunas. Kolm sõrme pakuvad mitut kontaktpinda, mille kaudu robotkäsi saab objektiga suhelda. Kui juhtsüsteem teeb kindlaks, et kinnitus on turvaline, saab õhusõiduk lõpetada propelleritega tõstejõu tekitamise ja jääda haaramismehhanismi toel paigale. Vedrude abil töötavad sõrmed aitavad haaret säilitada, ilma et käe mootor vajaks pidevat toidet. Võimalus mehaaniliselt paigal püsida on üks peamisi põhjuseid, miks okstele kinnitumine võiks tulevikus õhust tehtavatele seireülesannetele kasulik olla.
Protsess hõlmab ka taastumisvõimalust juhul, kui haaramiskatse ebaõnnestub. Selle asemel et käsitleda iga kokkupuudet lõpetatud maandumisena, saab õhusõiduk naasta ohutusse hõljumisasendisse ja teha uue lähenemiskatse. Varasemate kontaktide käigus saadud teave võib aidata järgmist asendit täpsemalt määrata. See on oluline, sest oksad ei ole ühesugused objektid ja esimene kokkupuude võib toimuda ebasobiva nurga all. Seega ühendab süsteem ühe maandumisprotsessi jooksul otsimise, kohandumise ja haaramise. Eesmärk ei ole oksa lihtsalt puudutada, vaid saavutada piisavalt kindel kinnitus, mis suudab õhusõidukit toetada ka pärast propellerite väljalülitamist.
Mida näitasid 2026. aasta katsed ja kus võiks tehnoloogiat kasutada?
TU Delfti meeskond hindas oma meetodit nii simulatsioonides kui ka tegelikes lennukatsetes. Katsetatud simulatsioonitingimustes ületas süsteemi edukate kinnitumiste määr 99%, isegi kui sihtmärgi hinnangulisse asukohta ja orientatsiooni lisati märkimisväärseid vigu. Teadlased uurisid kuni 0,6-meetrist asukoha määramatust ja kuni 50-kraadiseid nurgavigu. Need tulemused näitavad meetodi võimet kompenseerida ebatäpseid algandmeid uuritud katsestsenaariumides. Need ei tähenda, et droon suudaks edukalt maanduda 99 protsendile looduslikus metsas ette tulevatest okstest, kus tulemust võivad mõjutada täiendavad tegurid.
Teadlased korraldasid ka 26 füüsilist lennukatset, kasutades erinevaid sihtstruktuure ja nende asukoha tahtlikult ebatäpseid hinnanguid. Katsed näitasid, et puutetundlik tagasiside võib aidata õhusõidukil objekti leida ja sellest kinni haarata ka siis, kui lähenemise ajal valitseb asukoha suhtes ebakindlus. Samuti tõid katsed esile sihtmärgi geomeetria fikseeritud hinnangule tuginemise piirangud. Kui see hinnang on vale, ei pruugi haaratsi suunamine eeldatava asukoha poole olla piisav. Kontaktipõhine meetod saab manöövri käigus uut teavet koguda ja kasutada seda õhusõiduki liikumise korrigeerimiseks. Samas tuleb arvestada, et kirjeldatud katsed toimusid kontrollitud tingimustes ega tõenda veel süsteemi töökindlust piiranguteta väliskeskkonnas.
Keskkonnaseire on üks olulisemaid võimalikke kasutusvaldkondi. Sobivate mõõteseadmetega varustatud droon võiks lennata kõrgemal asuvasse vaatluspunkti, haarata oksast kinni ja koguda andmeid ajal, mil propellerimootorid ei tööta. See võiks olla kasulik looduslike elupaikade jälgimisel, kohalike keskkonnatingimuste mõõtmisel või metsades toimuvate muutuste pikaajalisel seirel. Sarnased haaramistehnikad võiksid tulevikus toetada ka talade, torude ja muude konstruktsioonide kontrollimist kohtades, kus tavapärane maandumine ei ole võimalik. TU Delfti uuring keskendus siiski puutetundliku kinnitumismeetodi toimimise tõestamisele. See ei näidanud, et prototüüp oleks juba kasutusel pikaajalistes loodusvaatlusuuringutes, kommertslikes taristukontrollides või täielikult autonoomsetes metsaseireülesannetes.
Millised probleemid tuleb lahendada enne puutetundlike droonide laialdasemat kasutamist?
Looduskeskkonnas esineb raskusi, mida on laborikatsetes keeruline täielikult jäljendada. Elav oks võib õhusõiduki raskuse all painduda või tuule käes ootamatult liikuda. Selle pind võib olla märg, ebatasane või kaetud lahtise koorega, mis mõjutab haarde tugevust. Lähedal asuvad lehed ja väiksemad oksad võivad lähenemist takistada, samas kui mõned esmapilgul sobivad maandumiskohad võivad olla drooni kandmiseks liiga nõrgad. Regulaarseks välistingimustes kasutamiseks mõeldud süsteem vajaks usaldusväärseid viise nende tingimuste hindamiseks, haarde säilitamiseks häiringute ajal ning haaratsi ohutuks vabastamiseks enne järgmist lendu. Üksnes edukast kokkupuutest ei piisa turvalise maandumise tagamiseks.
Võimalikku energiasäästu tuleb samuti põhjalikumalt hinnata. Propellerite väljalülitamine kõrvaldab vajaduse tekitada pidevalt tõstejõudu, kuid muud seadmed võivad elektrit edasi tarbida. Kaamerad, keskkonnaandurid, pardaarvutid ja sidesüsteemid võivad paigaloleku ajal töötamist jätkata. Samuti nõuavad energiat sobiva oksa otsimine, korduvad lähenemiskatsed ja lennu jätkamine. Üldine kasu sõltub seega sellest, kui kaua õhusõiduk kinnitununa püsib, kui palju energiat kulub maandumiskoha saavutamiseks ja millised seadmed peavad tööle jääma. 2026. aasta katsed näitasid paljulubava kinnitusmehhanismi toimimist, kuid ei tõestanud aku tööaja üldist pikenemist terviklike välismissioonide puhul.
Sellest hoolimata tähistab TU Delfti teadustöö olulist arengut selles, kuidas lendavad robotid saavad oma ümbrusega suhelda. Tavapärane õhunavigeerimine keskendub sageli takistustest ohutu kauguse hoidmisele, kuid uus meetod kasutab teadlikult kontrollitud füüsilist kontakti teabe kogumiseks ja ülesande täitmiseks. Kergete puutetundlike andurite, kohanduva robotkäe ja lennujuhtimise kombinatsioon näitab, et õhusõiduk saab pärast ebakindla sihtmärgi puudutamist oma liikumist kasulikul viisil korrigeerida. Edasine arendustöö peab näitama, kas see tehnika suudab toime tulla muutliku ilma, ebakorrapäraste looduslike pindade ja korduva kasutamisega väljaspool kontrollitud katsetingimusi. Kui need probleemid õnnestub lahendada, võivad puutetundlikud kinnitumismehhanismid võimaldada tulevastel droonidel kulutada vähem aega hõljumisele ning teha rohkem kasulikku tööd kindlatest kõrgemal asuvatest vaatluspunktidest.